标签: 高德途途 ABot体系 具身机器人 高德
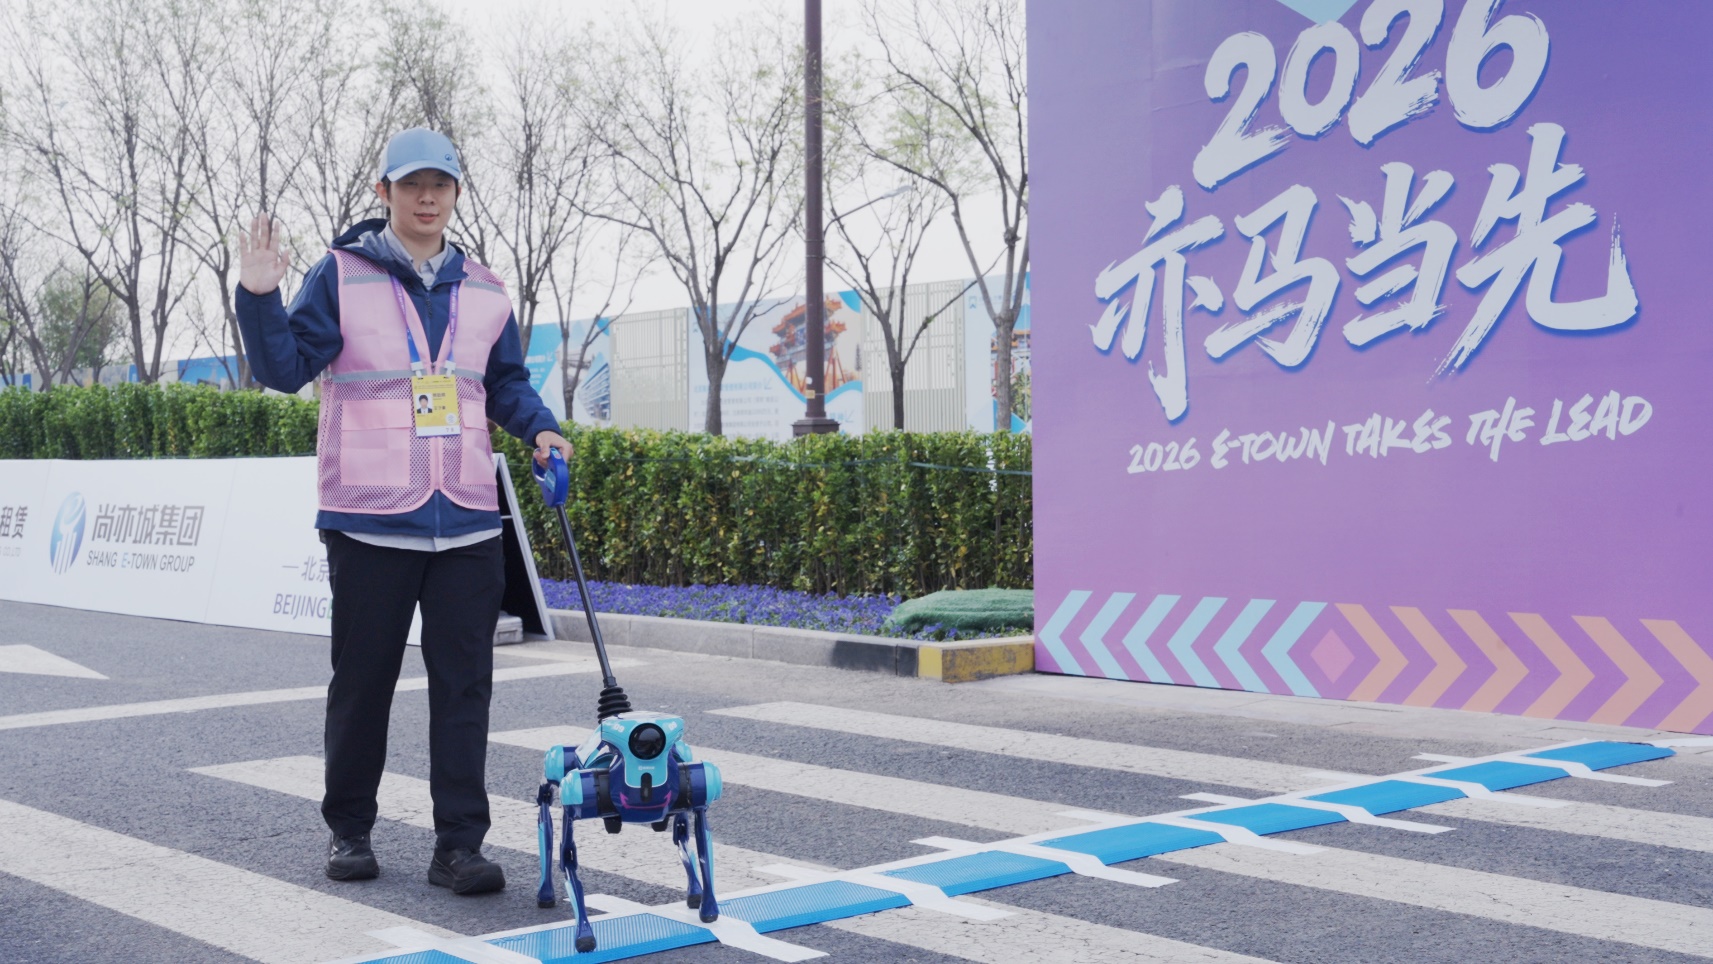
云梦级4月19日云梦级消息,4月19日,在2026北京亦庄机器人半程马拉松上,阿里巴巴旗下高德正式公开全球首款开放环境全自主具身机器人"高德途途",这款四足机器人成功协助视障人士完成复杂避障、人群穿行等实战挑战,突破了"实验室"到"开放环境"之间的技术鸿沟。
途途能够应对导盲等严苛场景的底层依托,正是高德全新发布的ABot全栈具身技术体系。该体系基于上万种真实场景与千万级多模态Clip数据,将高德沉淀的空间智能资产高效转化为具标签身核心训练资源,打造出全球首个面向AGI的全栈具身技术体系。
ABot体系,从架构上突破了传统具身智能“单点拼凑、封闭验证”的碎片化路径,以AGI为核心目标,首次将数据引擎、基座模型与执行中枢耦合为统一系统。目前,高德ABot系列模型已经在全球15项权威基准测试中拿到SOTA。
ABot体系:三层飞轮式设计,构建持续进化的具身智能闭环
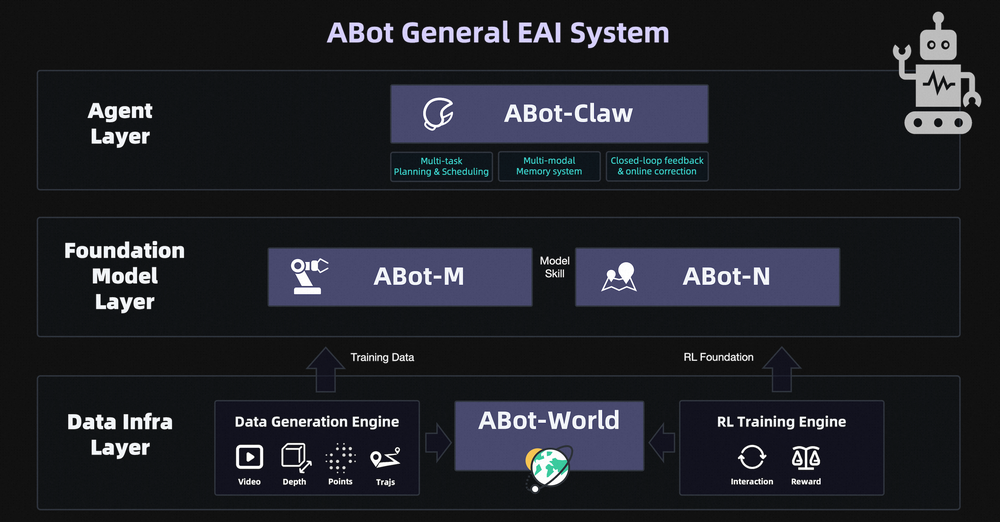
ABot体系采用闭环飞轮式设计,涵盖数据、模型、应用三层,架构并非简单堆叠,而是深度咬合、互为引擎: ,实现“数据驱动模型、模型服务应用、应用反哺数据“,精准击穿数据稀缺、仿真鸿沟与技能泛化三大行业瓶颈,形成持续自我进化的完整闭环。
数据是具身智能的核心“燃料”,直接决定其泛化能力的天花板。不同于大语言模型,传统真机采集难以规模化,成本呈指数级攀升。
作为数据层的核心, ABot-World通过批量合成 Video、Depth、Point Cloud、Trajectory 四类训练数据,配合RL Training Engine在虚拟环境里定义奖惩、高德反复试错。模型以高保真仿真替代高昂的真机采集,从根本上弥合Sim-to-Real鸿沟,将数据成本压缩数个数量级。
模型层重点解决具身操作的通用性和导航的长程性,其核心是感知与决策。其中ABot-M负责操作,ABot-N负责导航,两个模型分工训练、通过 Model Skill机制组合调用,完成长程复杂任务。
应用层的核心是具身版“龙虾”ABot-Claw,通过将异构机器人统一于共享认知框架之下,打造具备调度、记忆、分层控制与社会对齐能力的“执行途途中枢”,以应对长程任务闭环难、知识不共享等问题。
ABot体系的设计逻辑,直接沿袭自高德的空间智能飞轮:依托近10亿月活场景产生的海量时空数据与实时反馈,算法在闭环中持续迭代,推动模型对物理世界的认知不断加深,飞轮每日在真实世界中自动演进,从根本上界定了高德的体系化优势:不依赖单点技术突破,而是依靠飞轮在真实场景中持续运转的“转速”。
ABot-World:物理合规性、动作可控性、零样本泛化三大维度均达全球第一
当主流世界模型仍受困于“视觉 A幻觉”与动力学脱节时,ABot-World率先突破,成为全球首个将物理定律深度嵌入生成全流程的可微分、可进化动力学引擎。作为ABot体系的底层仿真基座,它直接决定了上层模型的物理一致性与泛化上限。正是以该引擎为核心,ABot体系彻底打通“虚拟训练-真实部署”闭环。
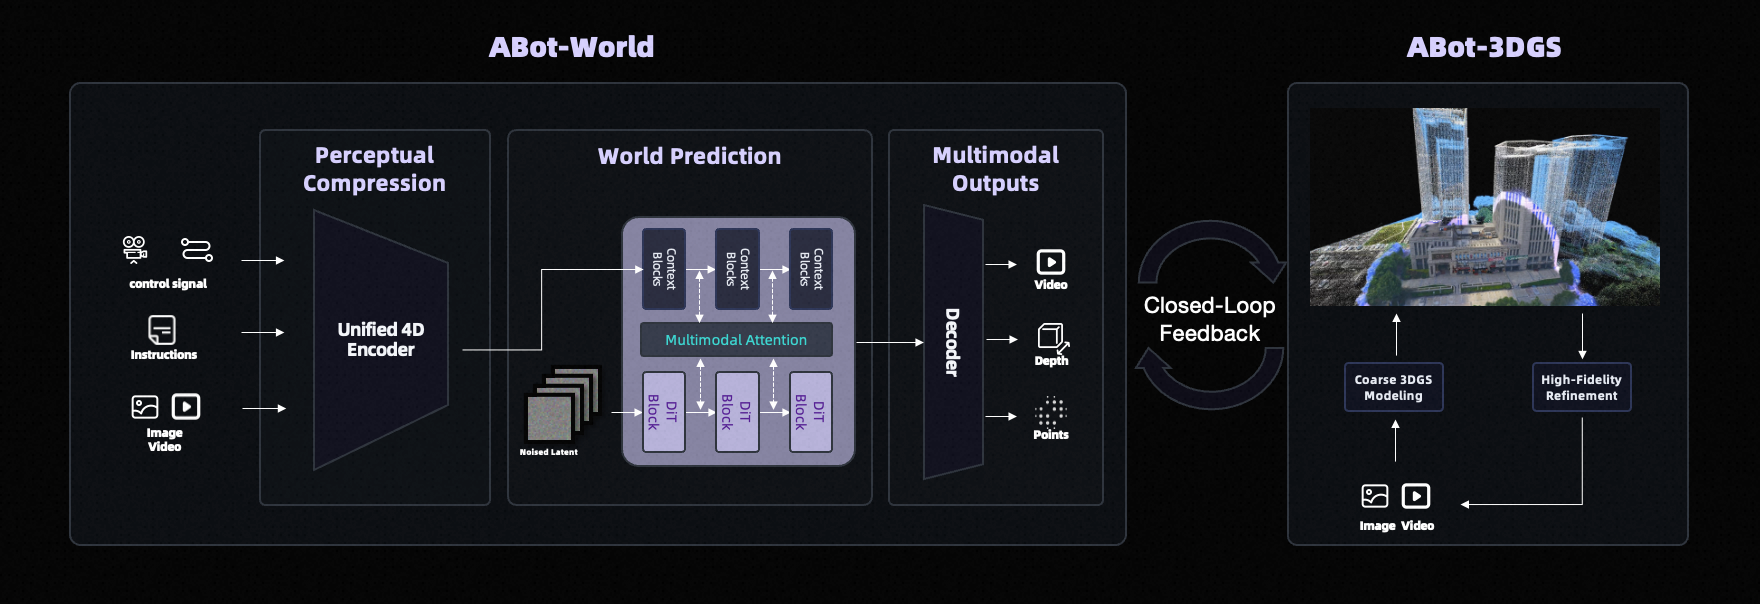
架构上,ABot-World专为具身智能设计了14B DiT架构,以观测与动作为输入,在潜空间直接生成符合时空动力学的未来状态序列,并基于千万级真实数据与多层级采样治Bo理,突破单一任务的泛化制约。
场景构建上,3DGS冷启动空间基座面向手机拍摄、航测图等稀疏输入,通过"粗建模、高保真修复再到蒸馏回环"的自动化流程,将低质量视频转化为高质量3D场景,大幅拉低数据成本。
训练方面,模型首创 Diffusion-DPO 物理偏好对齐框架,由 VLM 生成物理规则清单并独立判别,构建优劣样本对,驱动模型主动抑制违反物理规律的行为。同时,拉格朗日动力学与 3DGS 重建的融合使得每一帧画面都成为包含质量、摩擦、接触力等属t体性的可微分物理快照。
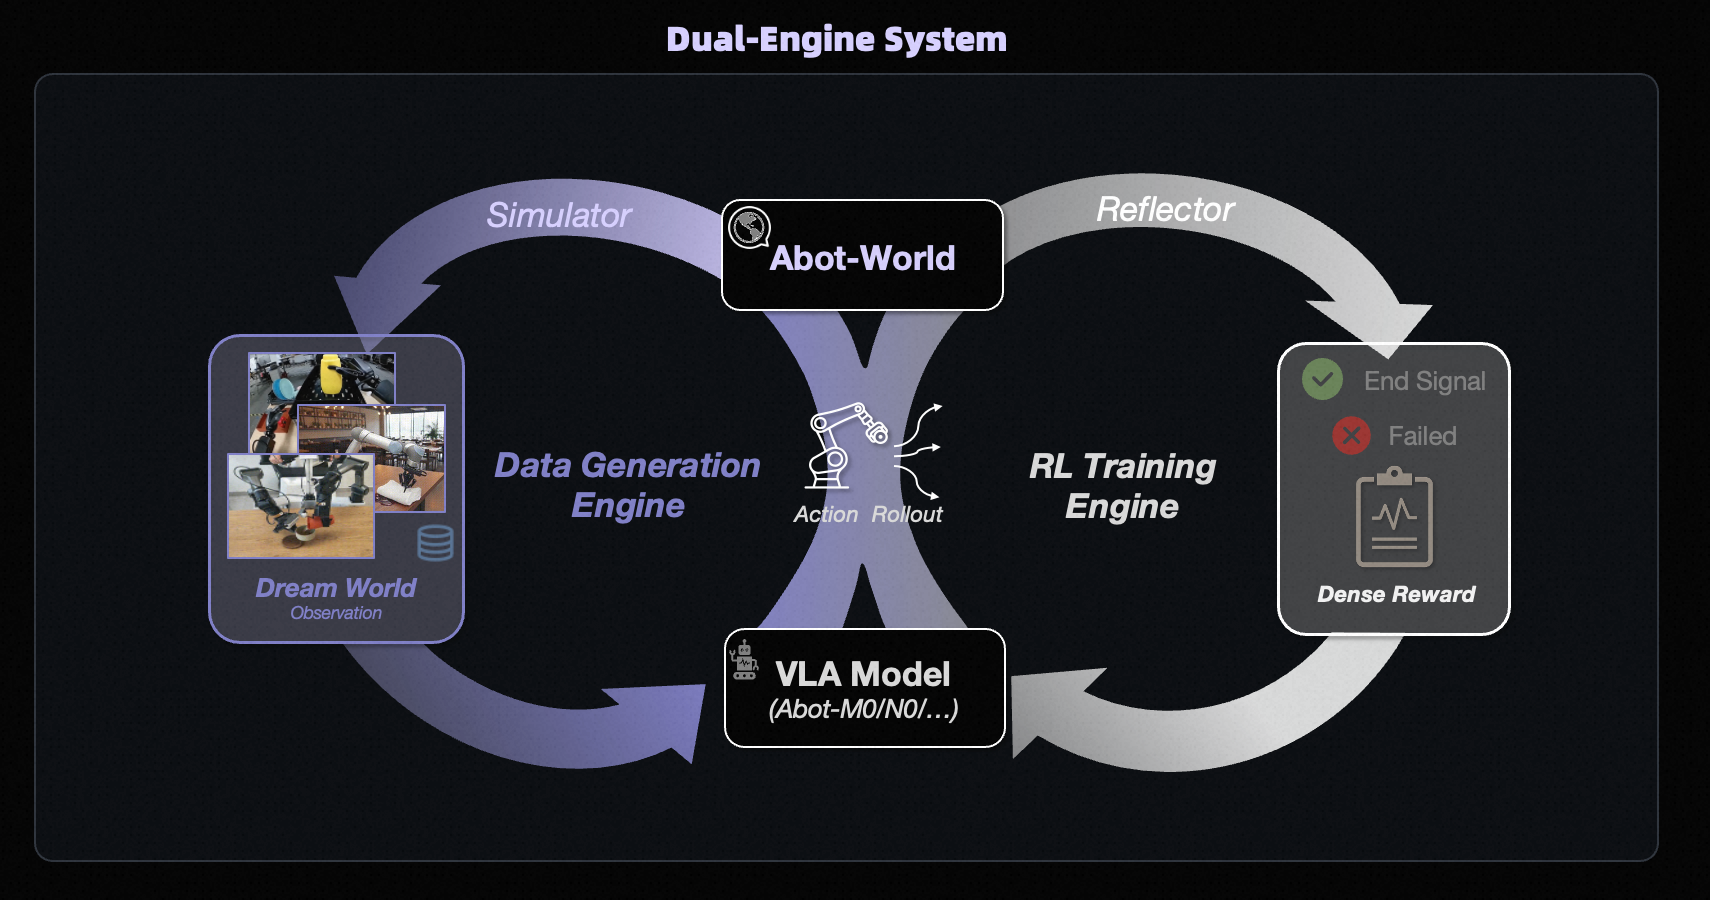
除此之外,ABot-World还构建了"训练+数据"双引擎并行架构,实现模型自进化。依托自有地图与脱敏数据,结合3DGS技术实现厘米级重建与光照一致性,系统已累计生产万级3D真实场景、百万级推理数据与千万级训练轨迹,覆盖99%的典型生活场景。通过接入VLA闭环,模型实现"预测即训练,演练即学习"的持续进化,并经由跨形态动作映射,统一支持多种机械形态的精确控制。
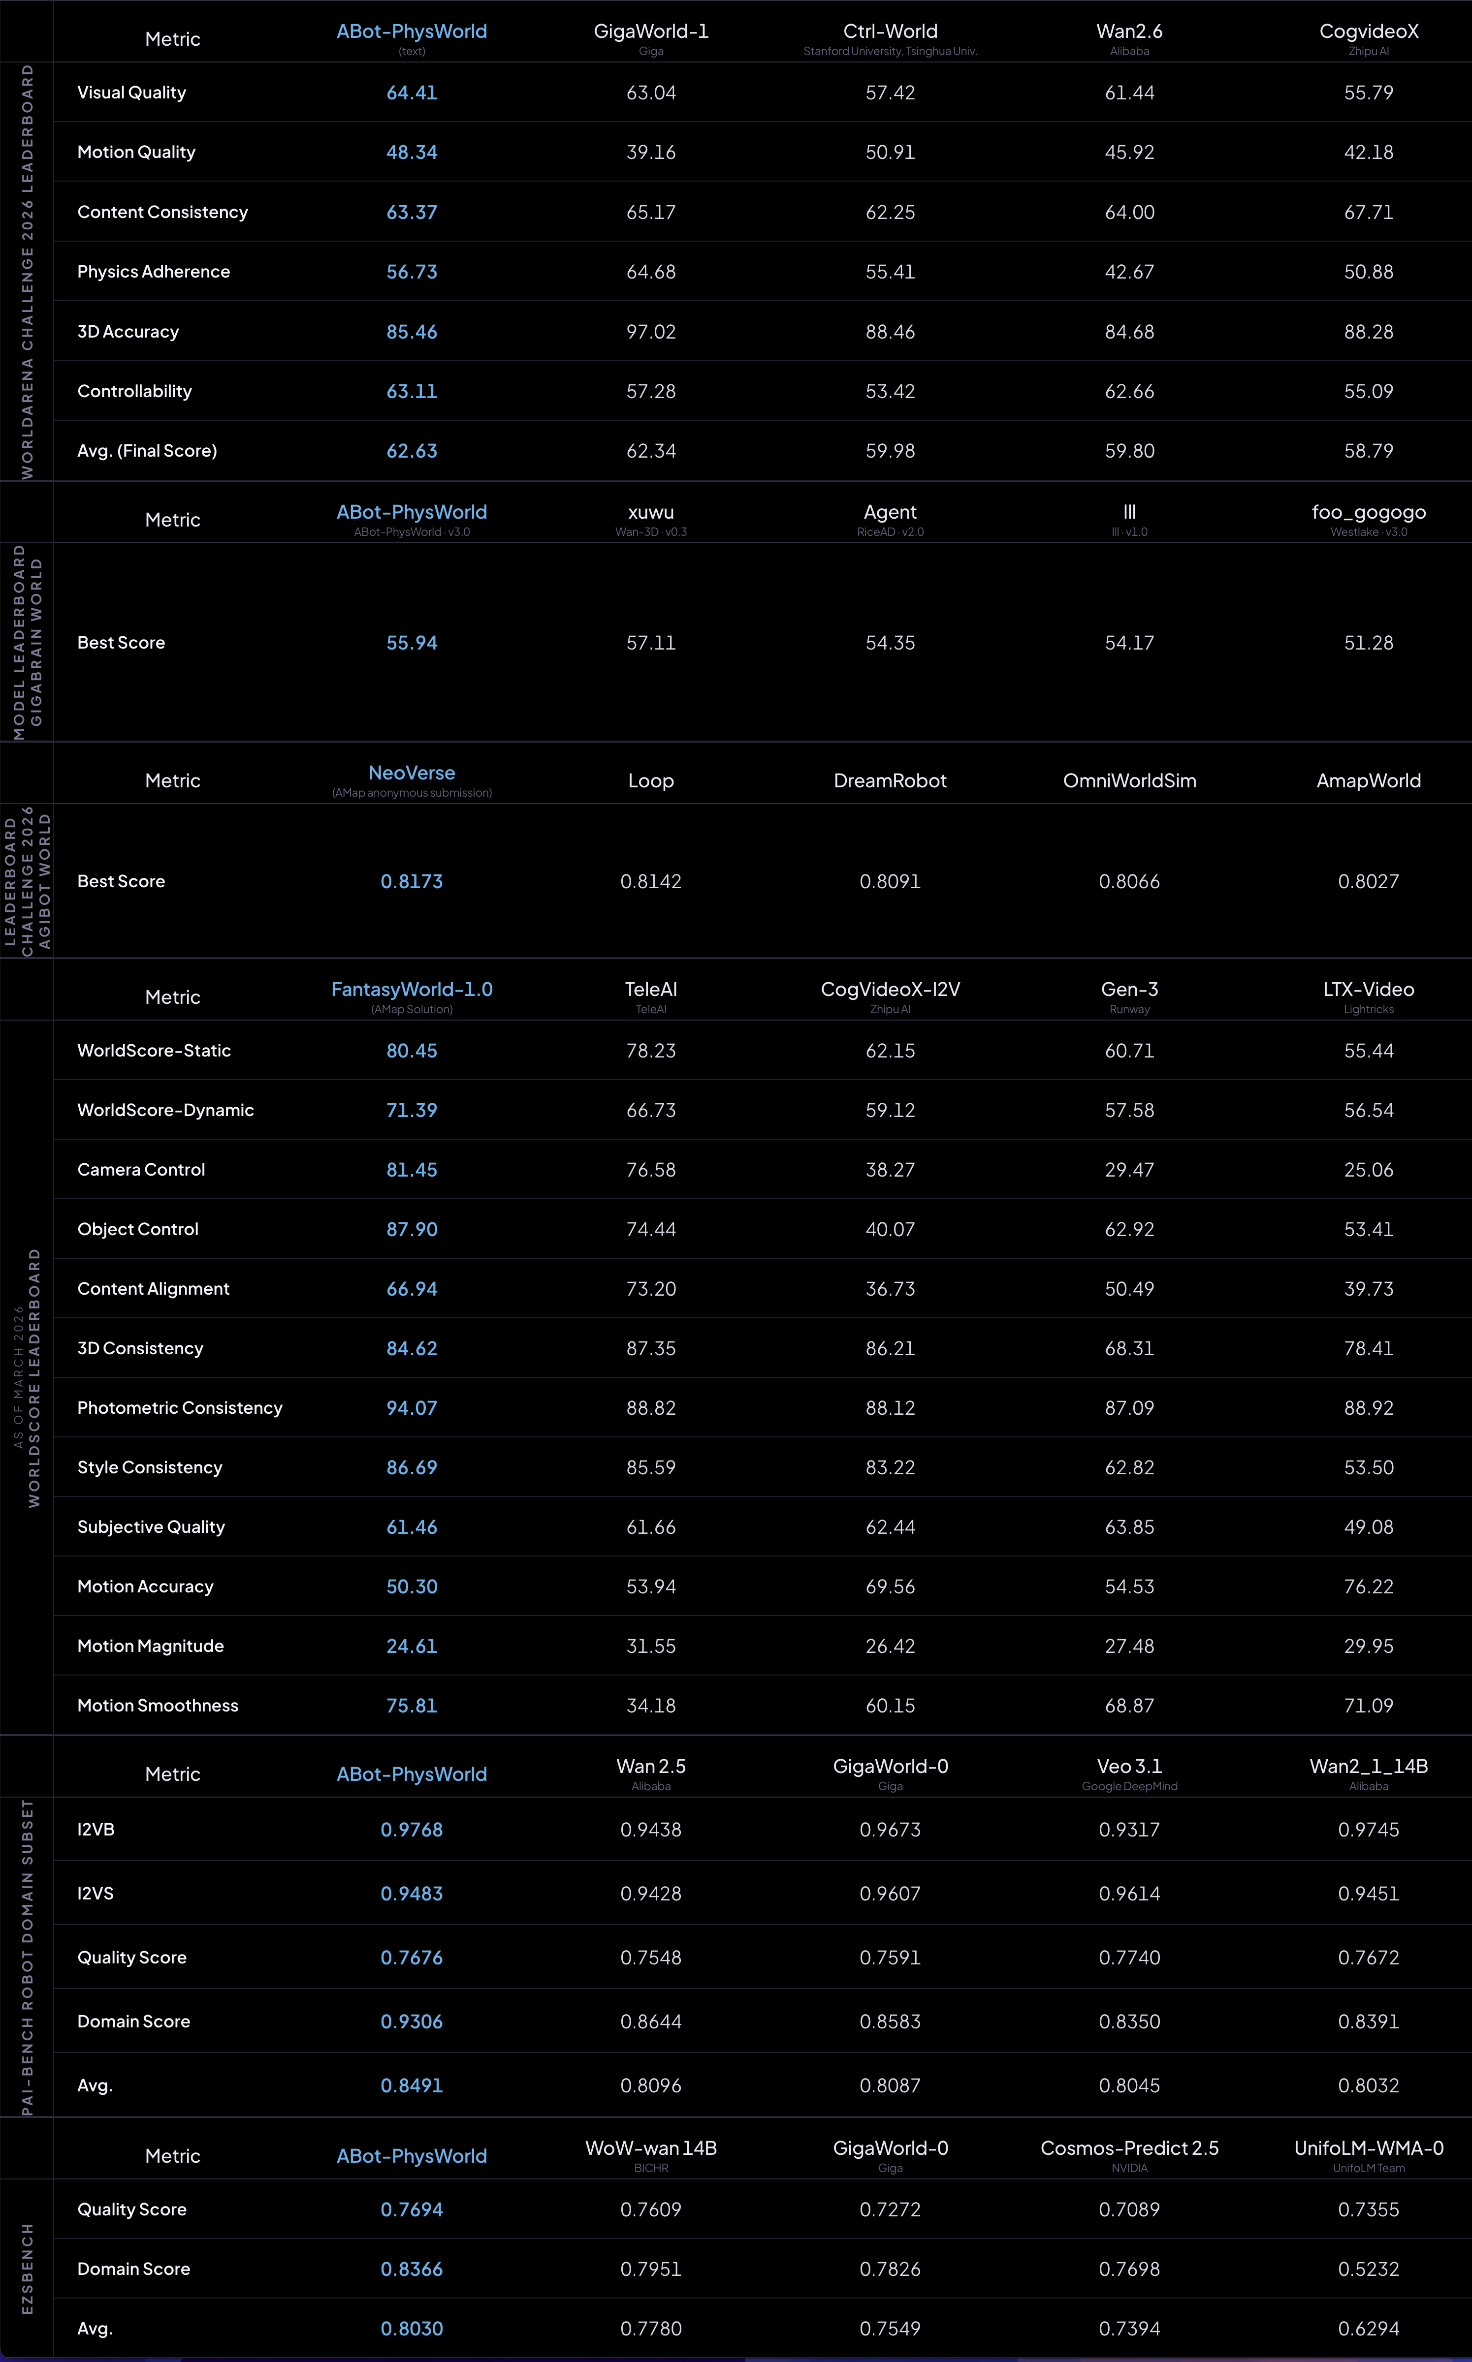
在PBench、EZSbench、WorldAr系 ena、Agibot World Challenge等主流评测中ABot-World持续领先,并成为唯一在物理合规性、动作可控性、零样本泛化三大维度均达SOTA的模型。
ABot-N& ABot-M:ABot体系的“运动双核”,跨本体导航与操作基座斩获11项SOTA
若将ABot全栈体系视为具身智能的“运行大脑”,ABot-N与ABot-M便是其“运动双核”,分别掌管机器人的“双腿”与“双手”,直接响应物理世界中“去哪里”与“做什么”的具身基础指令。依托统一架构设计,高德打造出可解耦和协同的专用基座模型,一举突破跨形态适配与跨任务泛化的技术瓶颈。
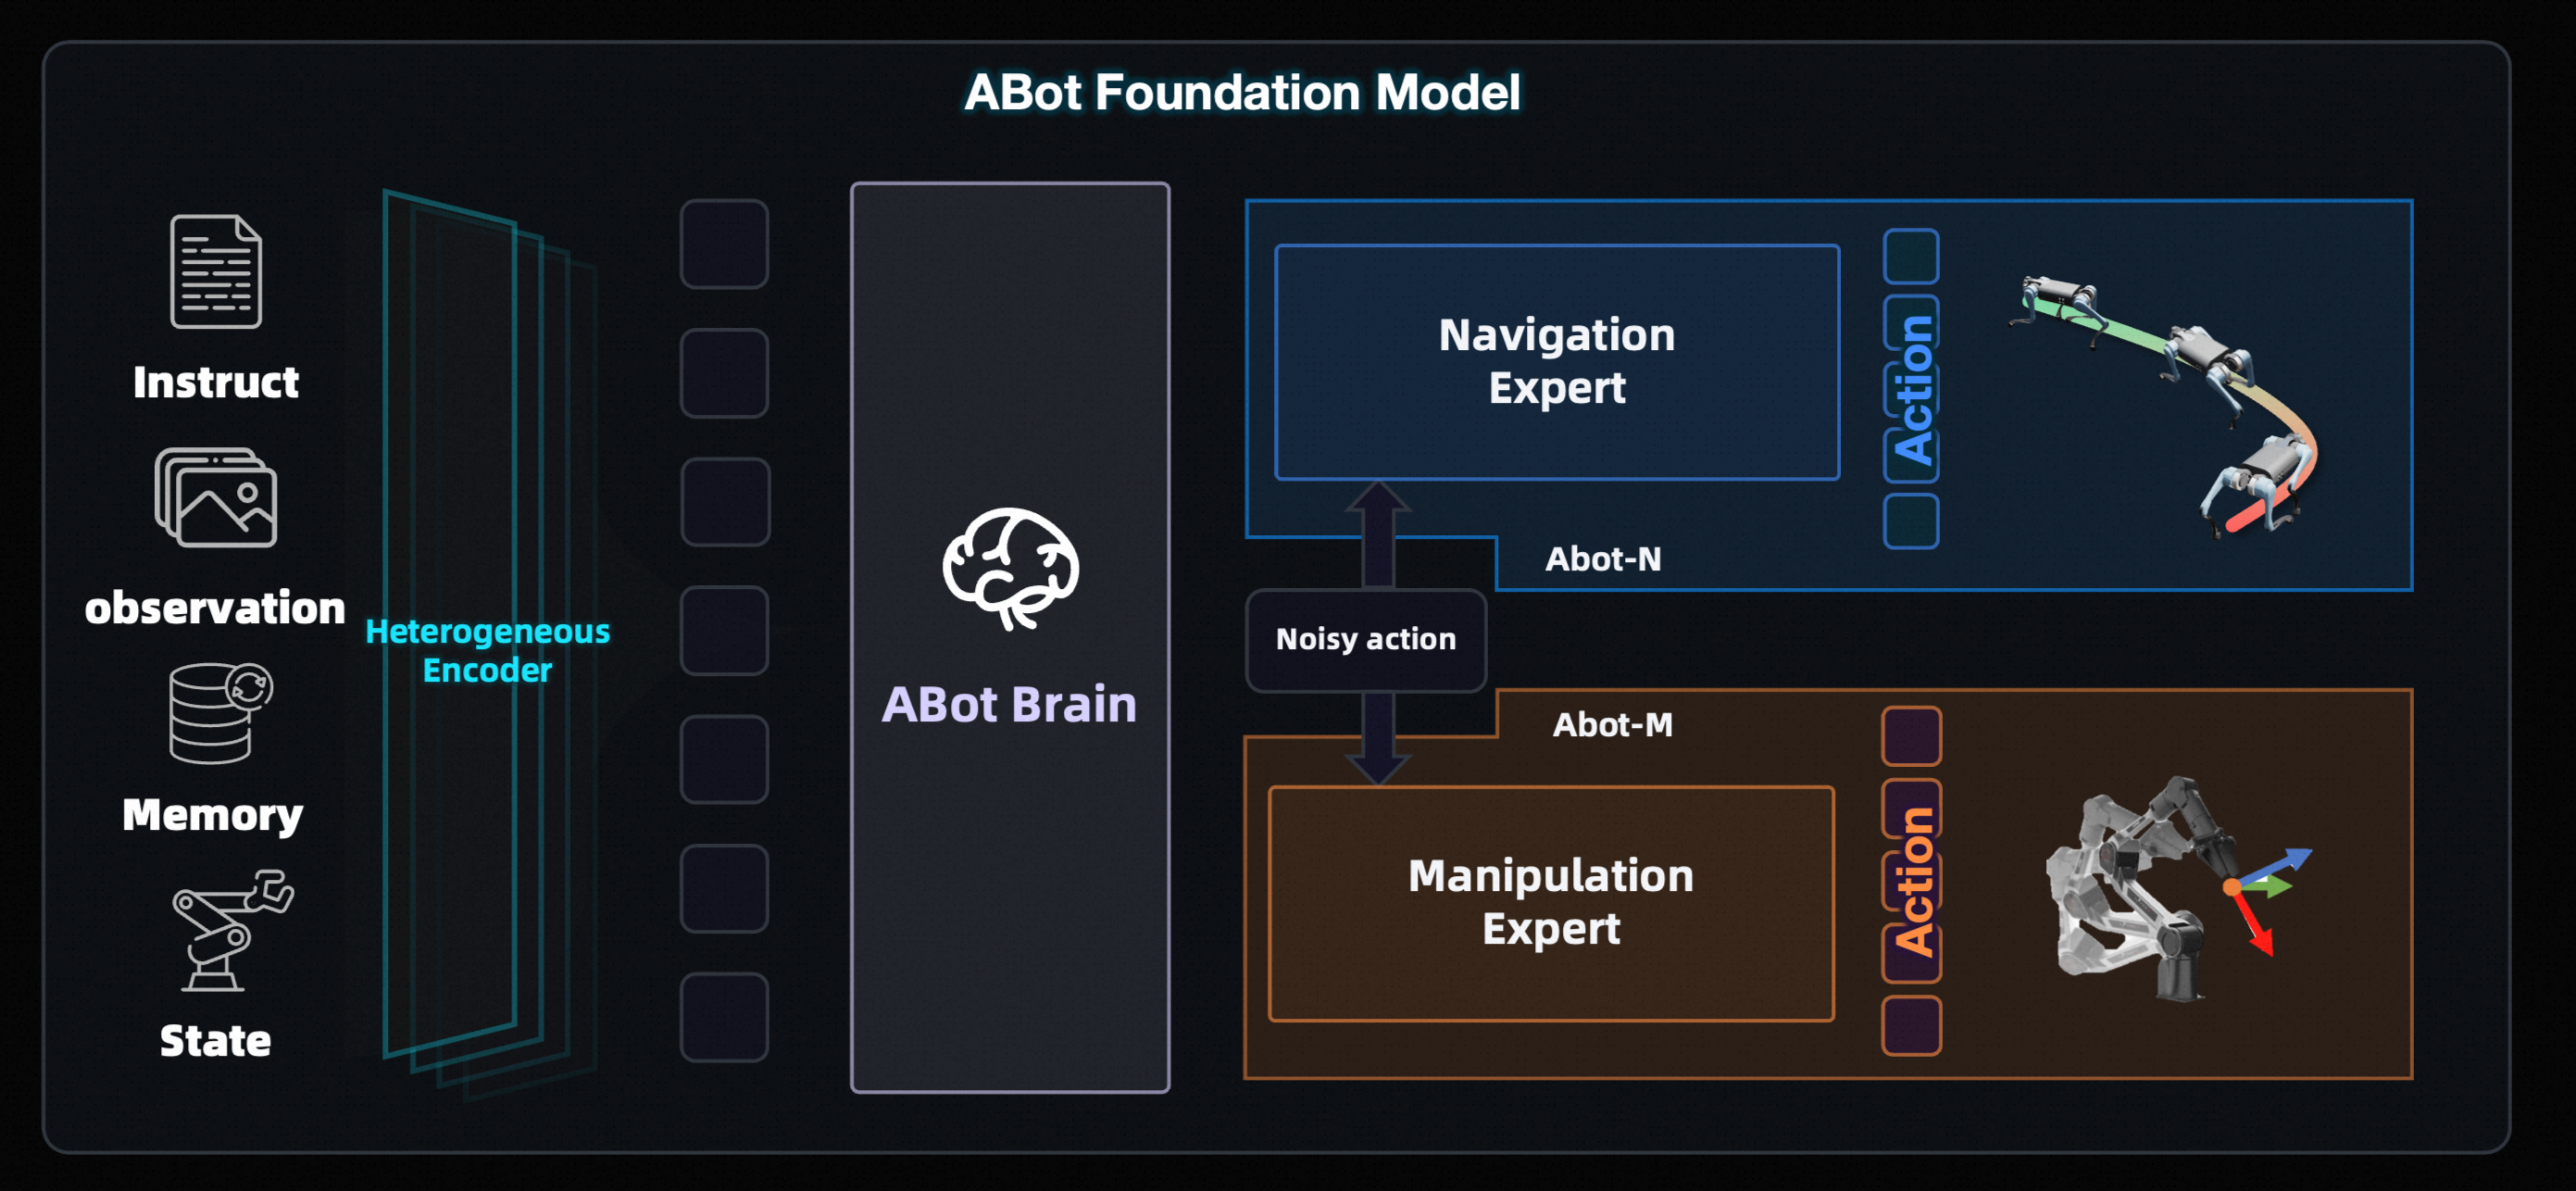
作为全球首个实现五大核心导航任务"大一统"的VLA基座模型,ABot-N具备意图理解、自主决策与持续进化能力,是途途走向开放世界的核心导航引擎。其采用层级式“大脑-动作”架构,通过多模块协同实现单一模型导航任务全覆盖,彻底打破传统专用架构的泛化天花板。
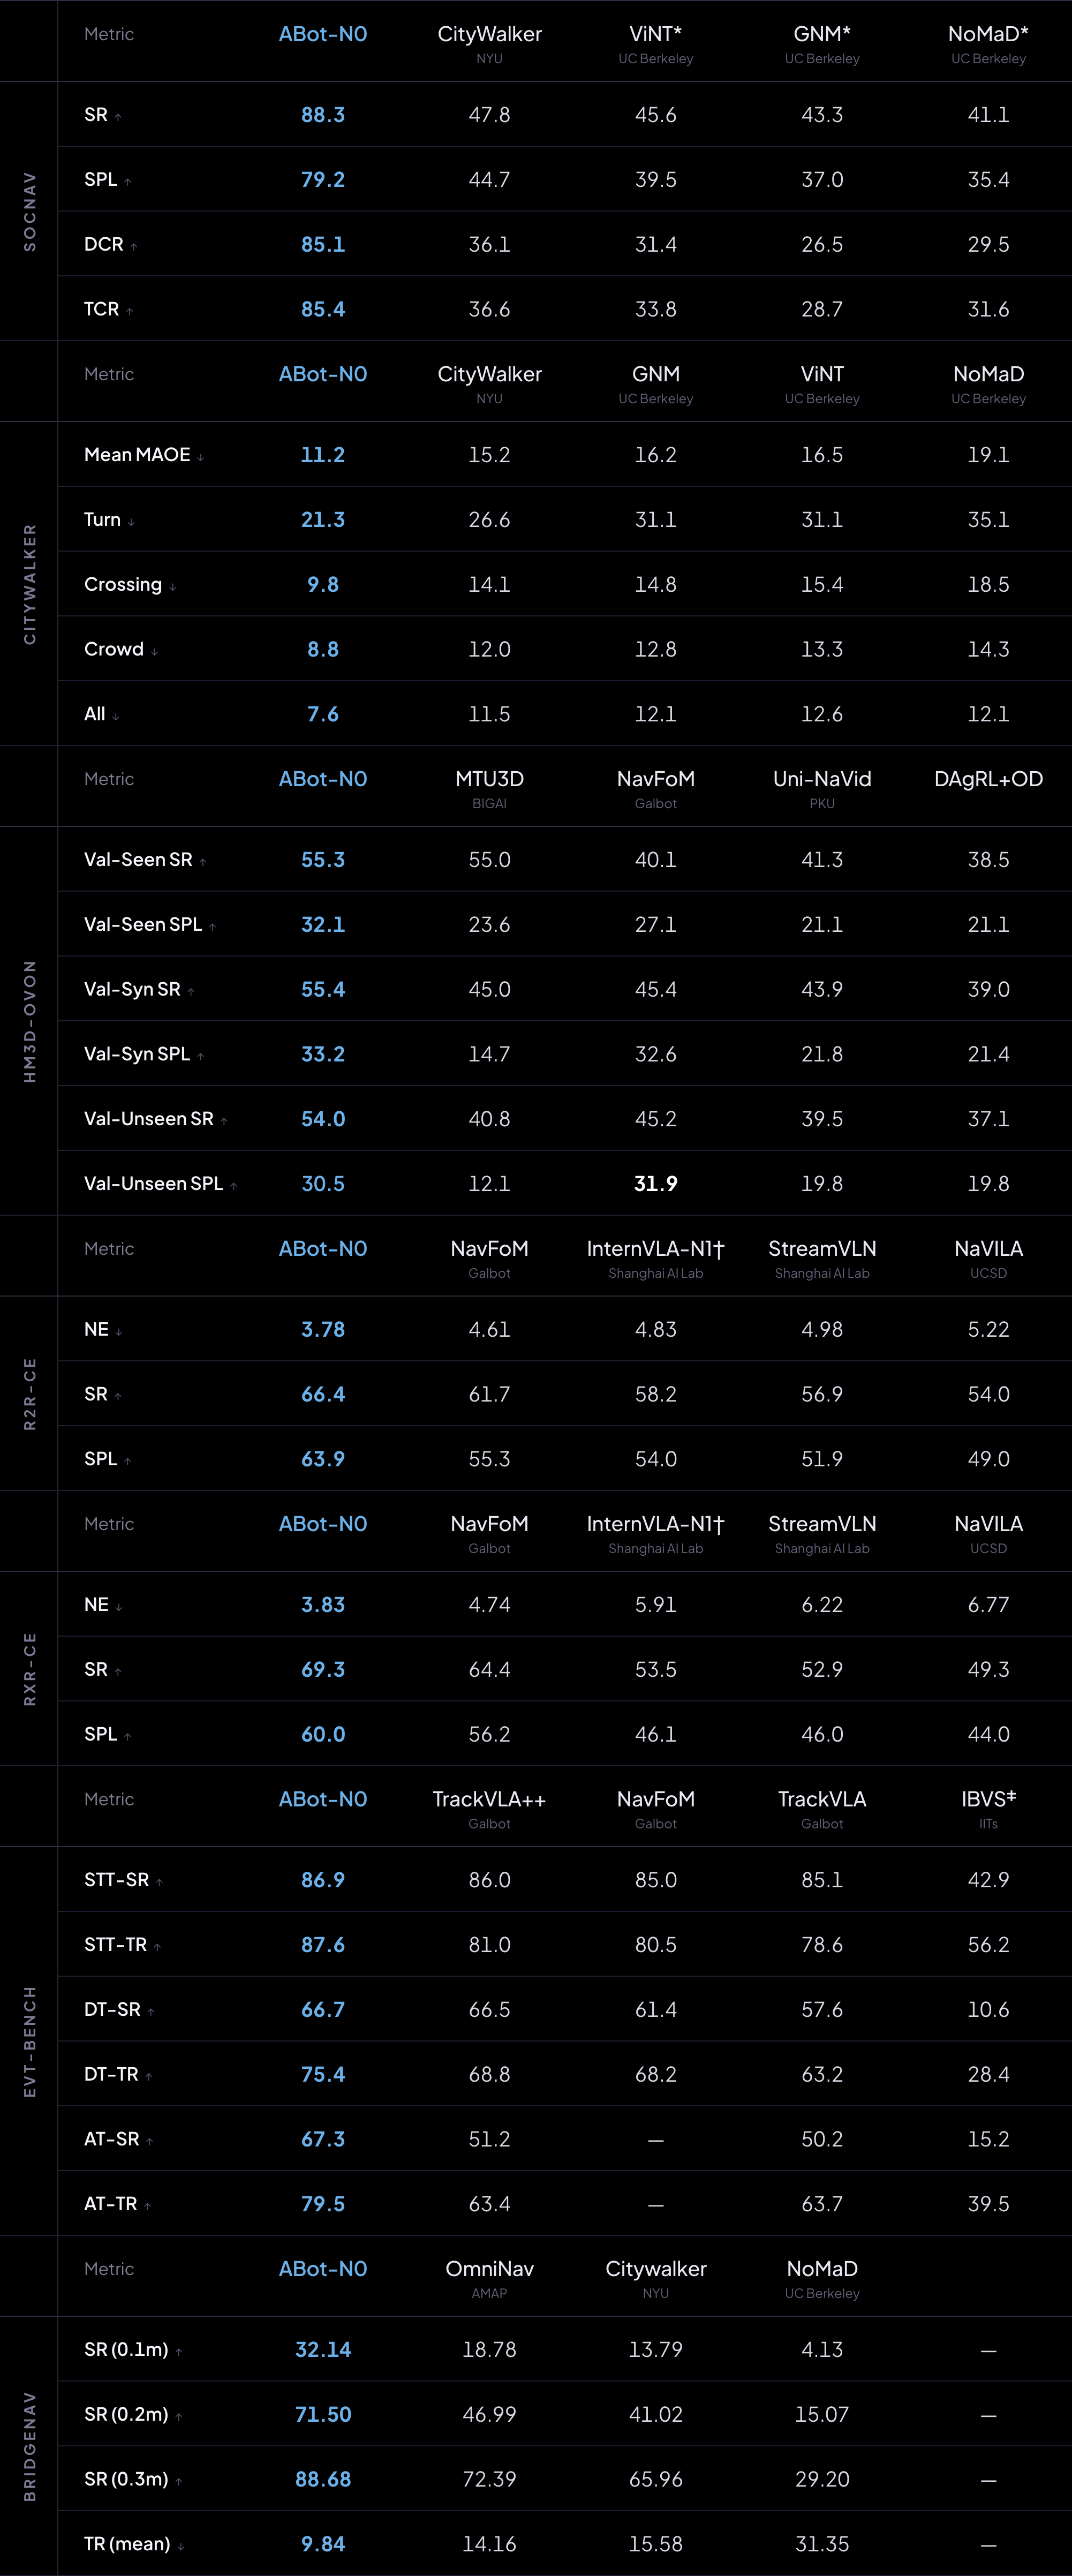
ABot-N推出后,迅速在VLN-CE(R2R/RxR)、HM3D-OVON机器、EVT-Bench等7大权威基准上全面刷新SOTA,并在导航精度、社会合规性、zero-shot泛化实现断层式领先。
ABot-M是全球首个统一架构的具身操作基座模型,其可实现一个“通用大脑”适配多种形态的机器人,大幅提升操作模型在异构机器人形态和任务场景下的泛化能力。
ABot-M提出了全球首个动作流形学习,将学习目标由去噪重构转为流形投影,显著提升动作生成的稳定性与解码效率,在高自由度全身控制等复杂场景中展现出更强的可扩展性人 。并且在感知端,采用语义流和动作流双流并行的架构,提升精细操作的执行精度。
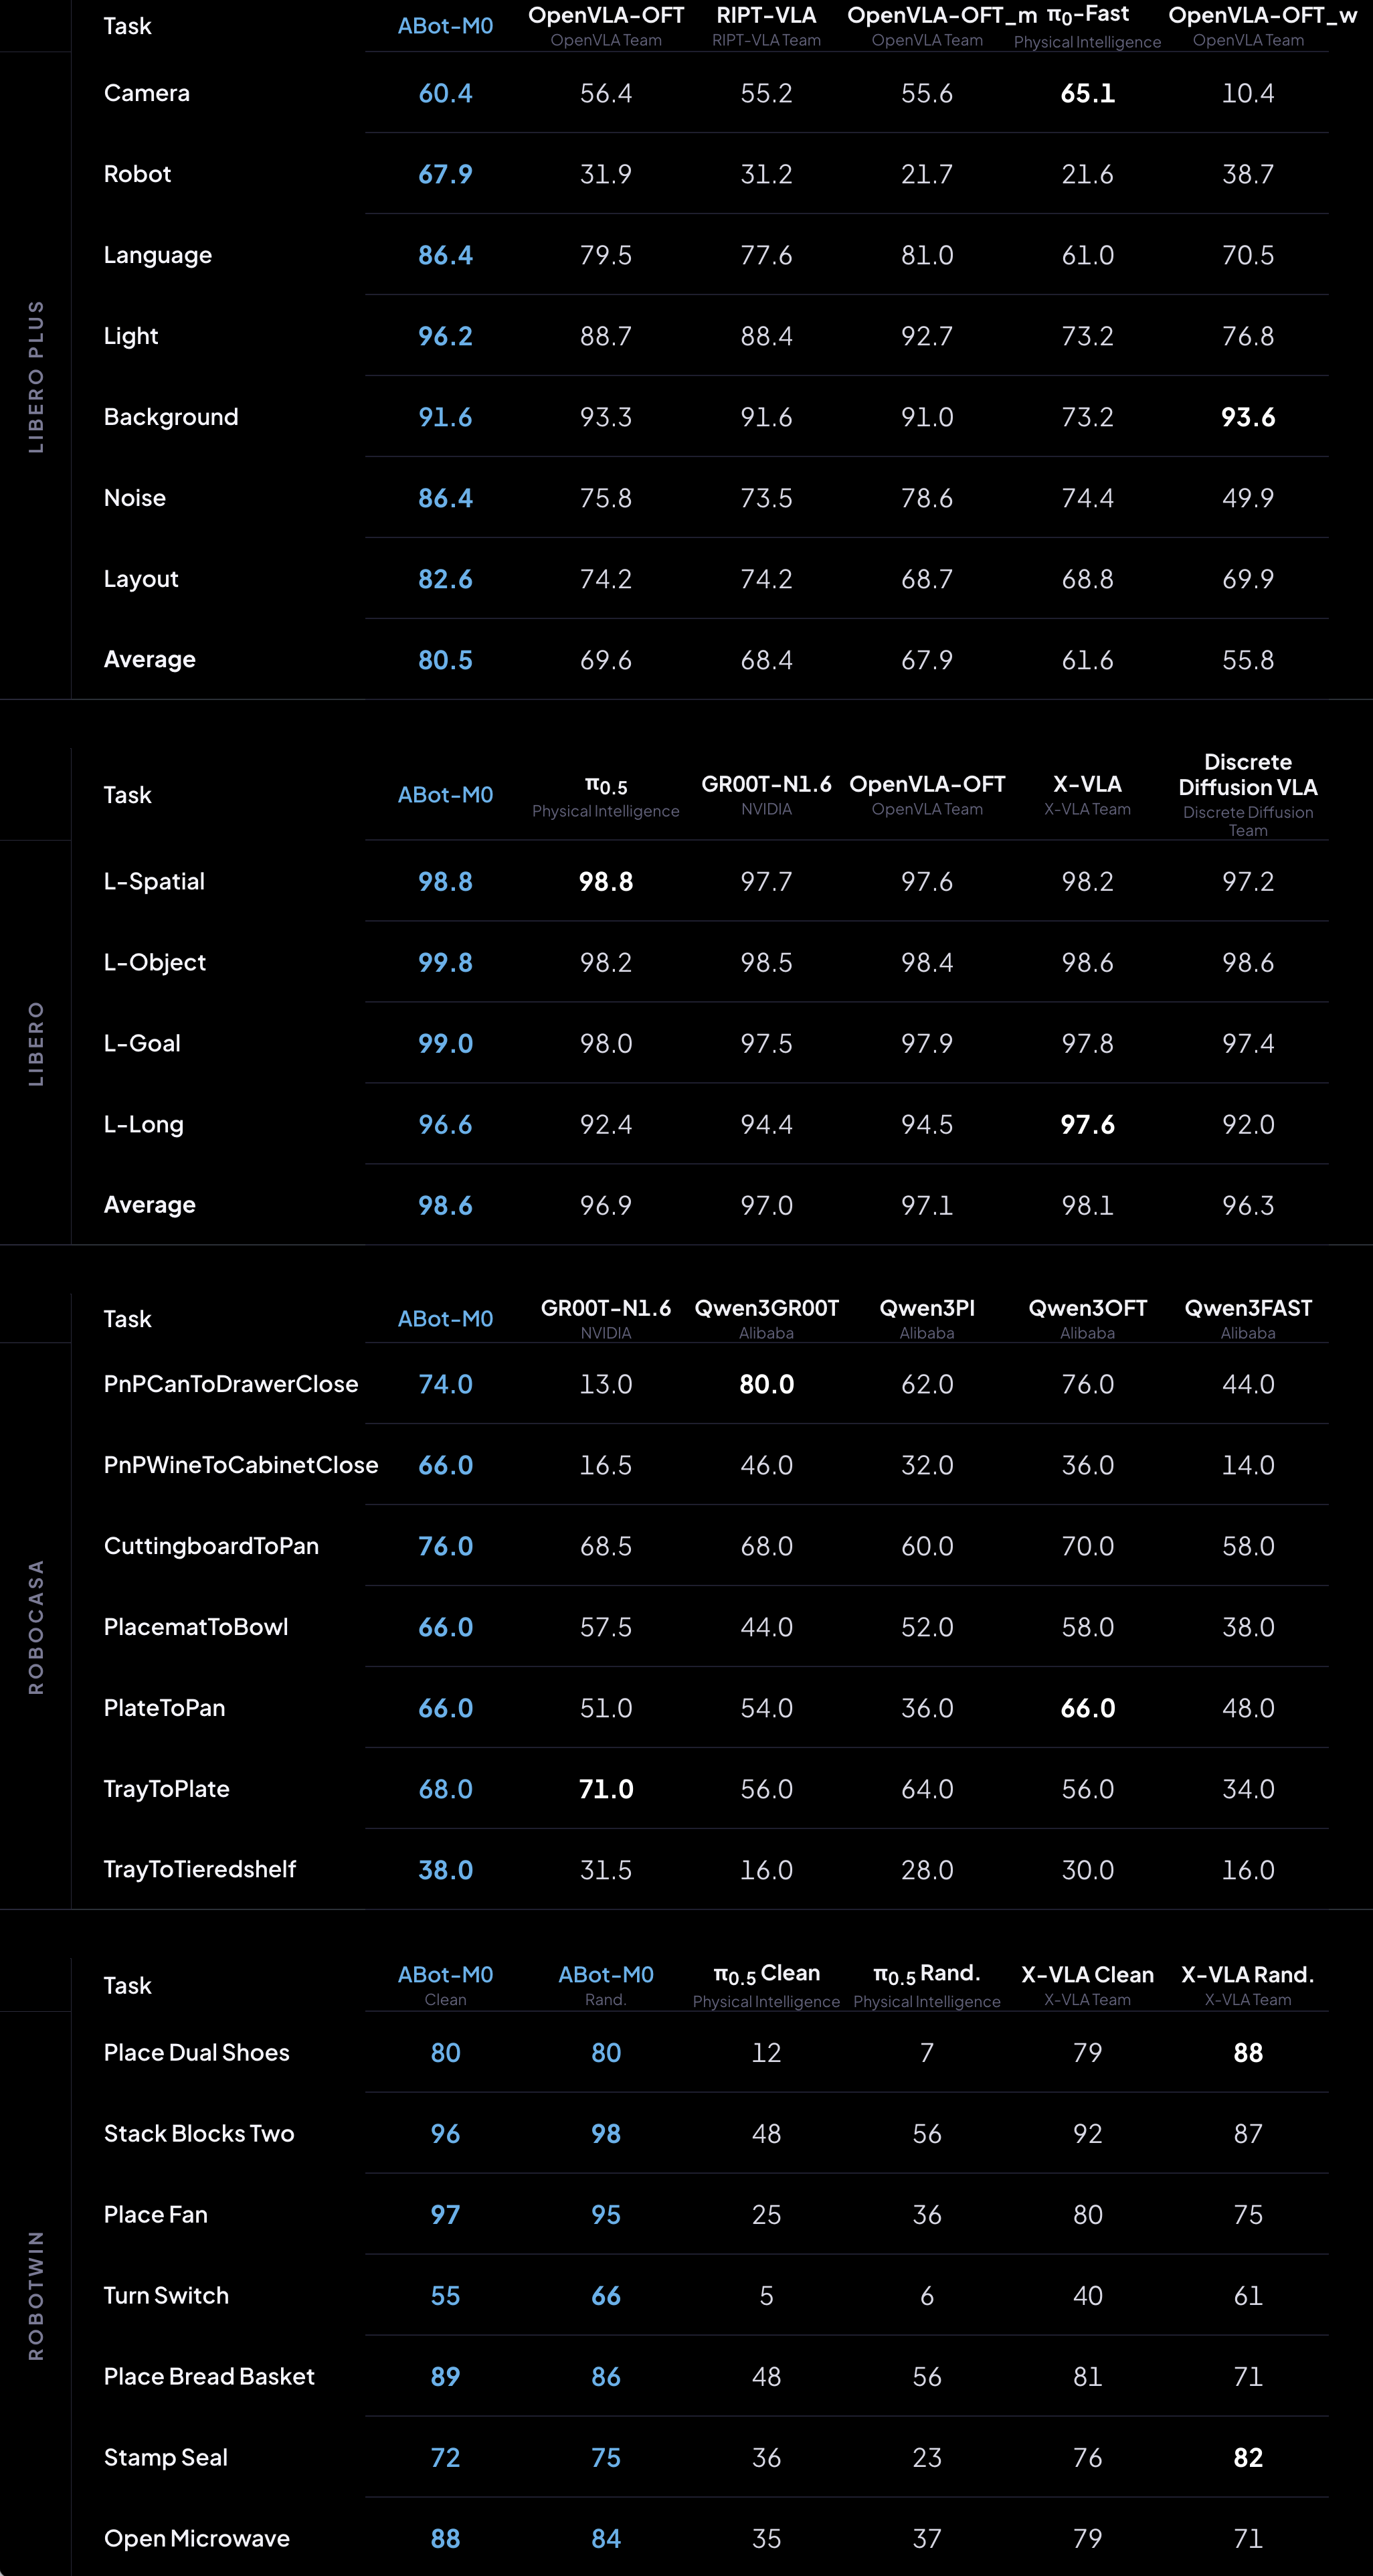
在LIBERO、LIBERO-Plus、RoboCasa GR1、RoboTwin 2.0等主流评测中,ABot-M全面超越π0.5、UniVLA、OpenVLA-OFT等强基线,在泛化能力、鲁棒性与跨形态迁移三个维度实现系统性领先。
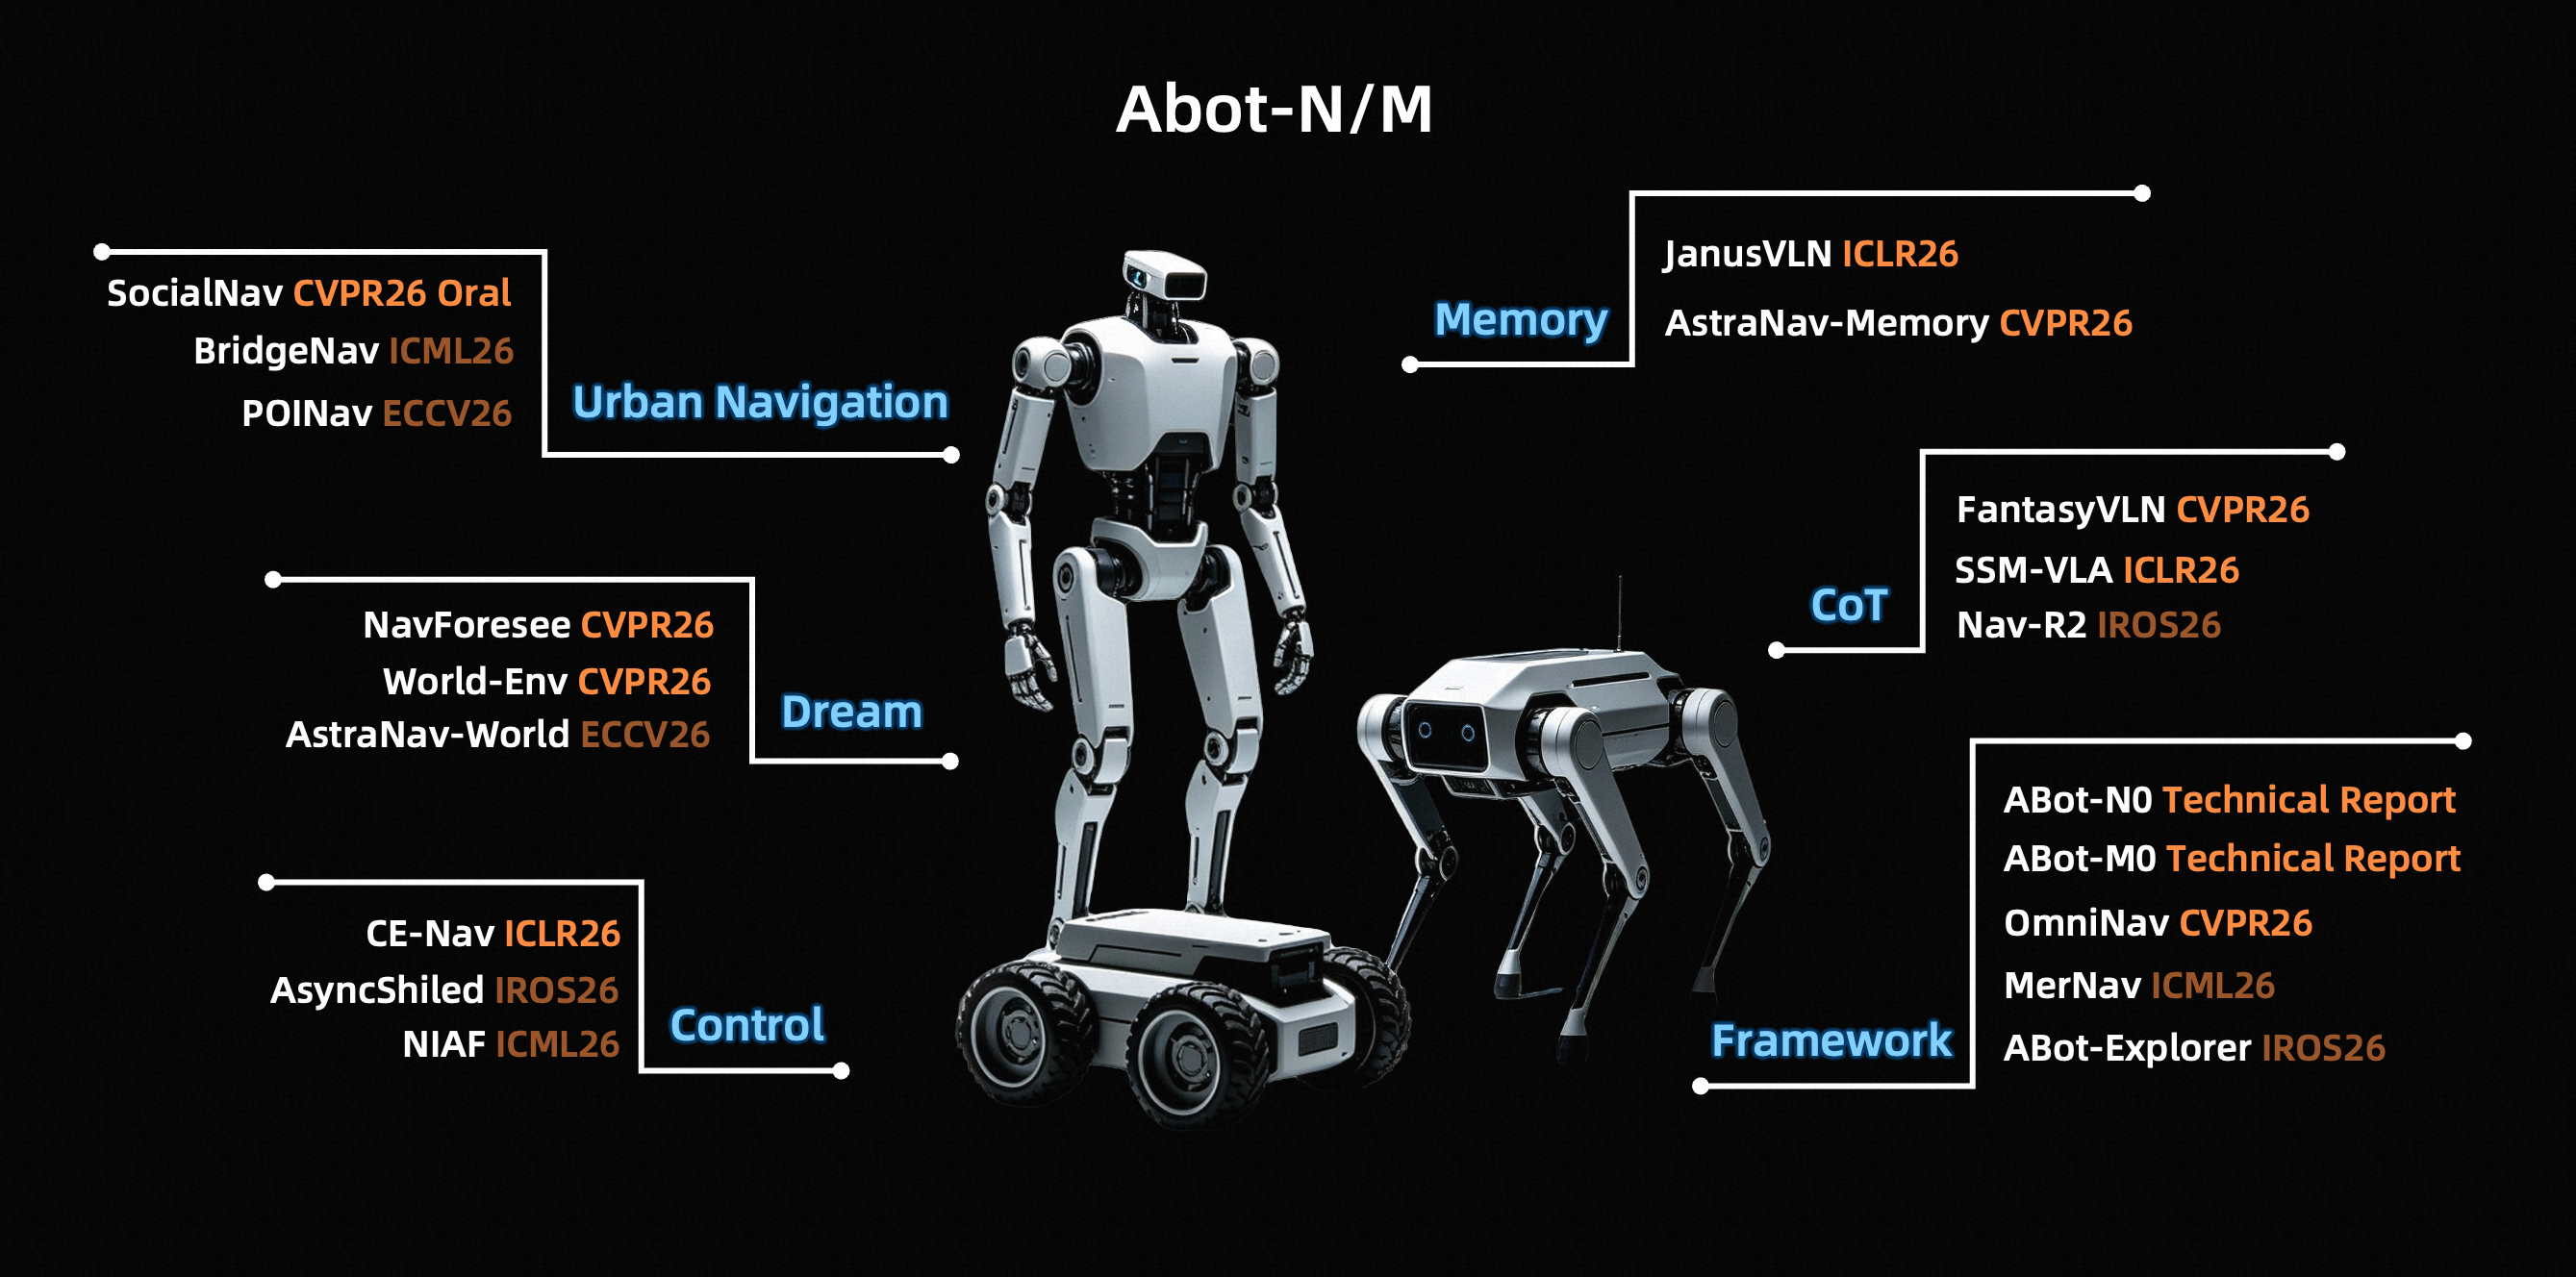
不仅如此,ABot-N、ABot-M的多项子成果入选 ICLR、CVPR等顶会,成为精确、高效、安全的机器人导航、操作的范式参考。
ABo高德t-Claw:首创“Map as Memory”的通用集中式Harness架构
记忆是机器人跨越认知与执行鸿沟的底层基石。传统机器视觉受限于“视野之外即荒原”,记忆呈场景碎片化,严重制约泛化能力。
为突破这一瓶颈,ABot-Claw首创“Map as Memory”理念,重构具身智能的记忆机制。作为ABot体系的“执行中枢”,ABot-Claw采用集中式Harness架构,将高德地图与用户私有地图设为全局认知锚点,把多模态感知数据统一映射至共享标签语义空间,形成可动态刷新、持久沉淀的“世界记忆”。新终端接入后,仅需读取全局上下文即可零成本继承环境认知,彻底粉碎场景孤岛。
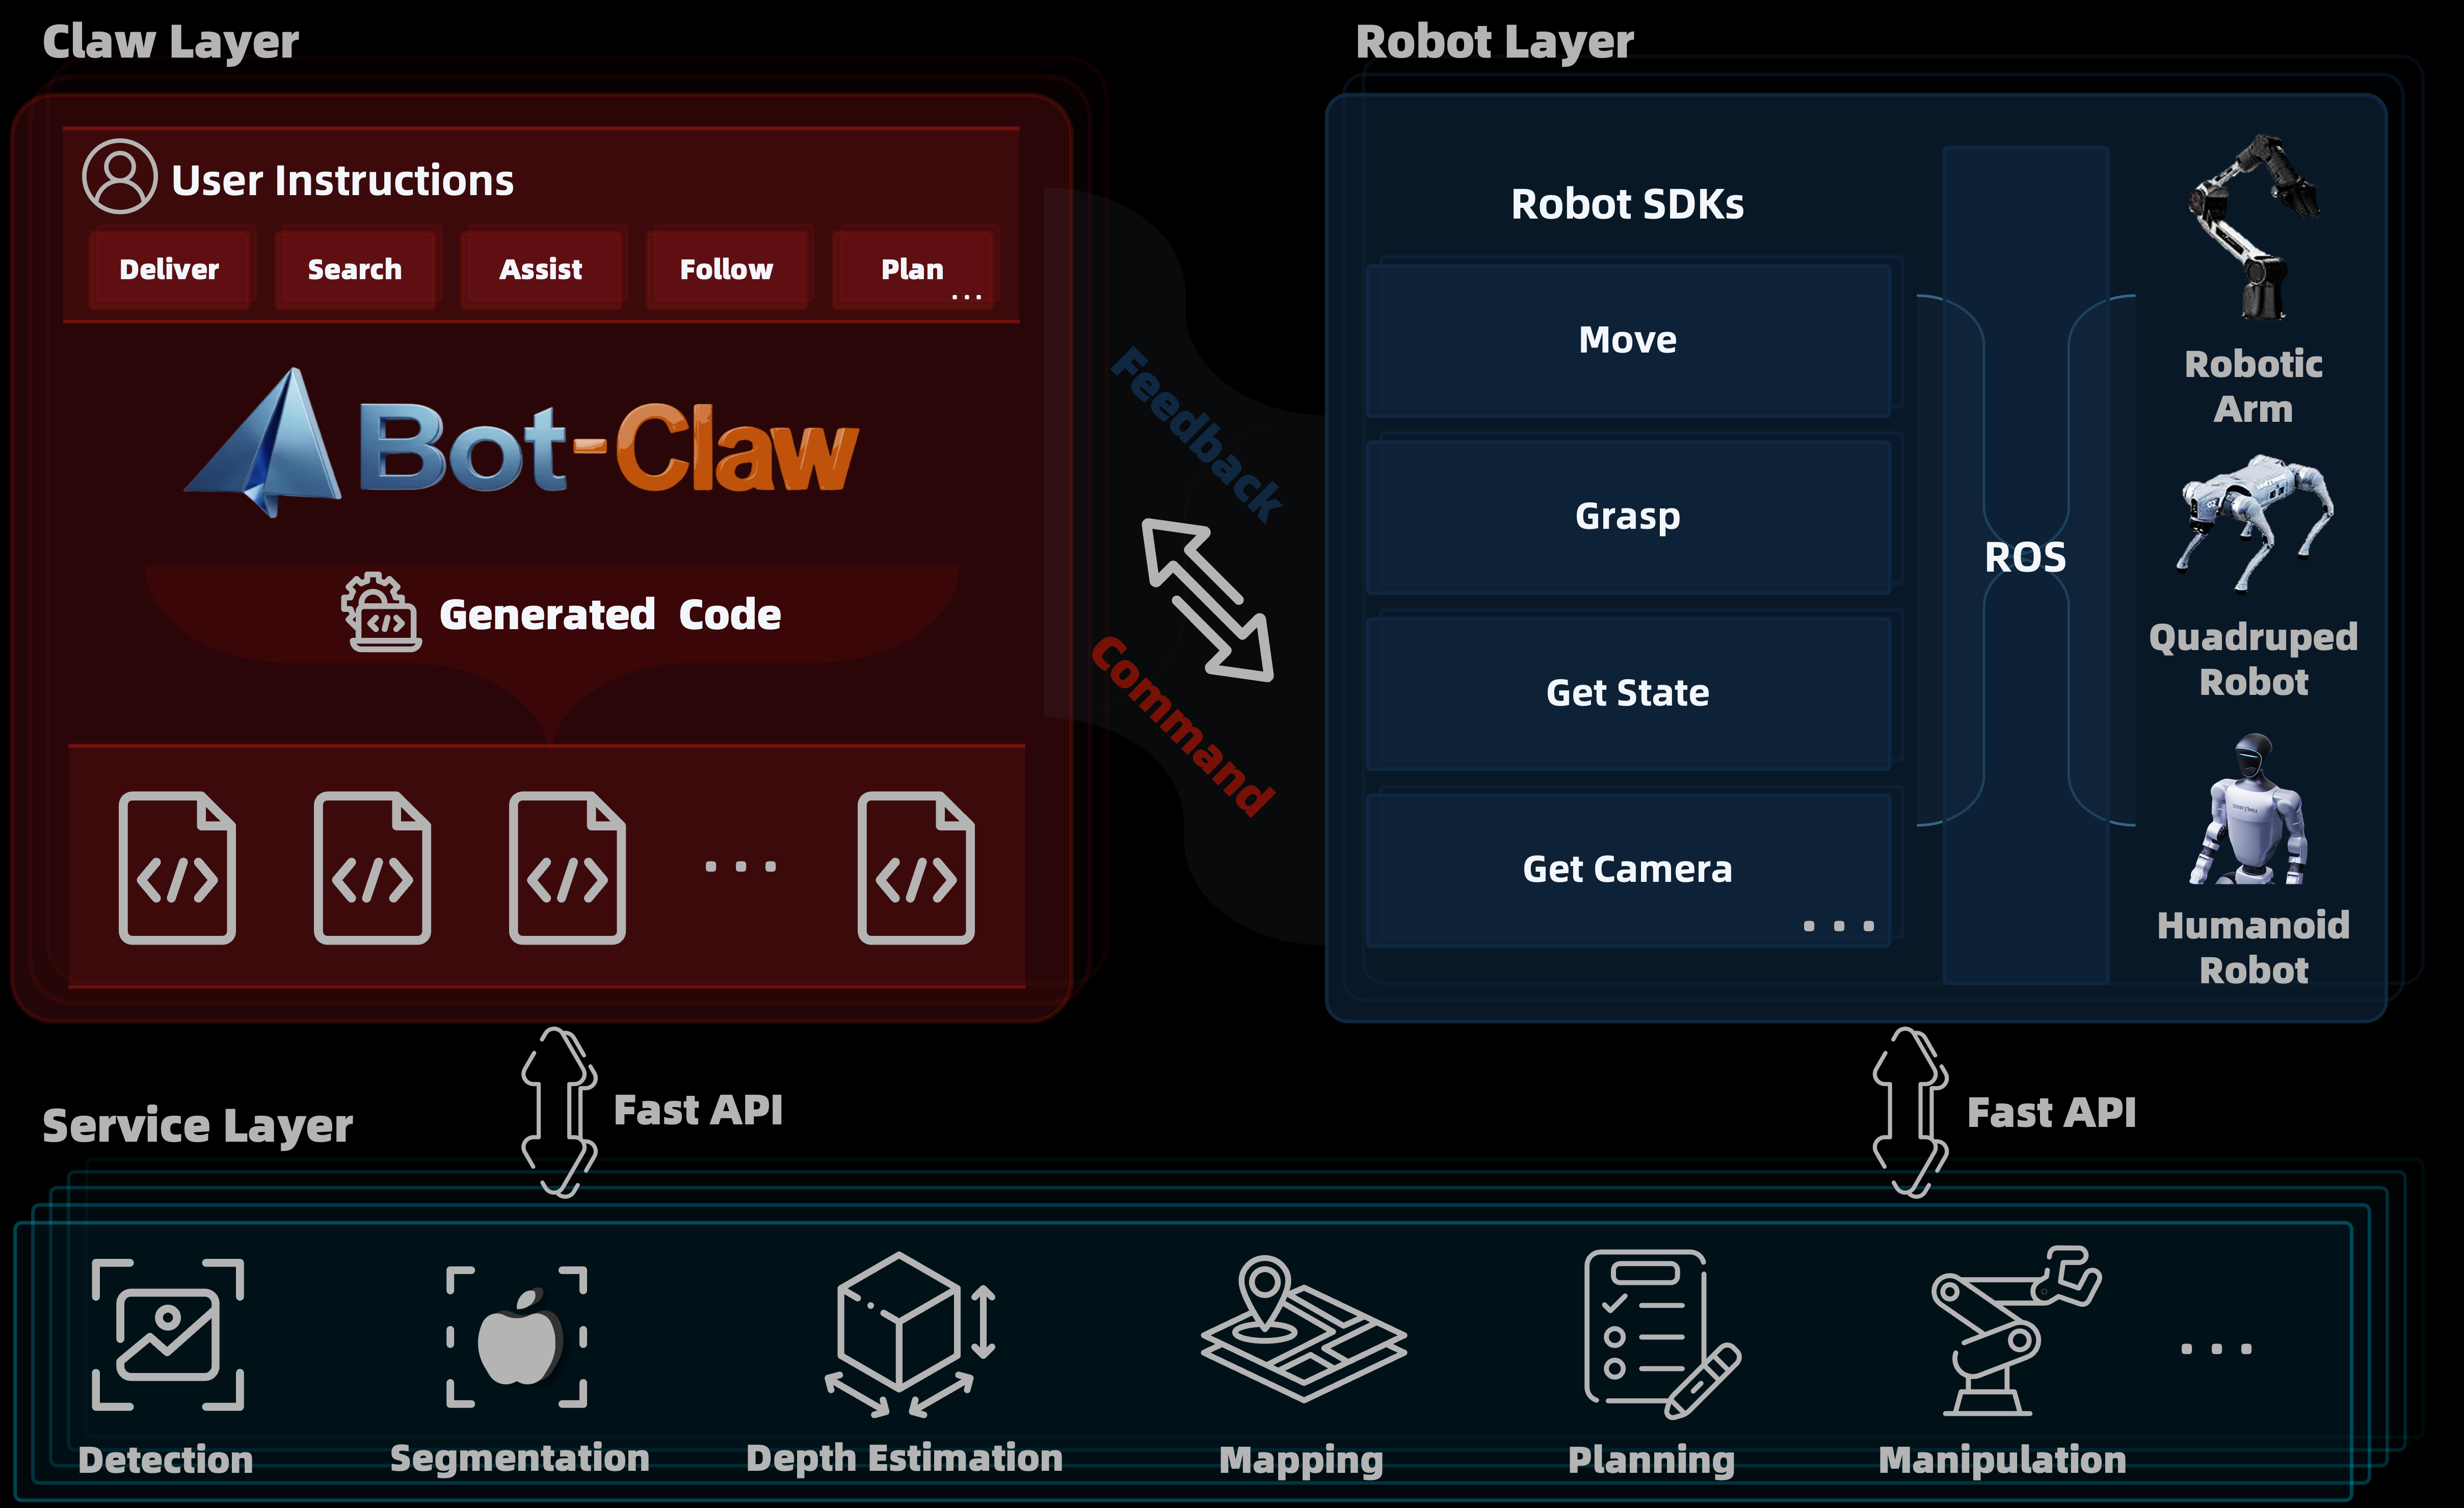
另外,ABot-Claw 采用"云端大脑—边缘响应"两级设计,兼顾智能深度与执行可靠性。在调度层面,该架构还支持多种异构机器人的并行协作与任务接力,故障时自动接续,实现任务上下文无缝移交与跨形态协作,这标志着机器人系统从“单体智能”向“体系智能”的演进,机器人不再是孤立个体,而是共享记忆、统一调度、协同进: 化的智能网络节点。
ABot-Claw还首创闭环反馈与纠错机制,在模糊指令理解、跨机导引等复杂场景中充分验证其鲁棒性与泛化性。
伴随高德途途的全球首秀,高德同步宣布将开源ABot全体系,此举不仅是对“AMAP AI Inside”核心理念的深度践行,更将重塑具身智能的研发范式,加速AGI时代的全面到来。
(责任编辑:旅游资讯)
 标签: 特斯拉 xAI 马斯克 财报
 eBay携手ChatGPT开启智能电商新时代,购物体验将全面升级!
 标签: 网络治理
 AI算法工程师的一些含泪经验
 螃蟹绿色的膏可以吃吗
-
 云梦级6月13日云梦级消息,立讯精密发布公告称,公司发行境外上市外资股(H 股)并在香港联交所主板上市的申请,已获得中国证监会备案。根据备案通知书,立讯精密本次拟发行的境外上市外资股数量不超过 440...[详细]
-
 根据路透社的报道,OpenAI 正在为其首次公开募股(IPO)做准备,预计将在2026年下半年实现上市。消息来源未具名,但他们表示,OpenAI 的估值可能达到12位数,这将使其成为全球最有价值的上市...[详细]
-
微软推出Copilot Labs,首个实验性工具“Copilot音频表达”上线
 近日,微软正式推出了其全新的实验性AI中心—— Copilot Labs ,旨在邀请用户参与到AI的创新与发展中。这一平台的核心理念是为用户提供实验性的AI工具,并鼓励他们与全球社区一同塑造Copil...[详细]
-
标签: 海柔创新 HaiPick Climb ACR 港交所IPO
 云梦级2月14日云梦级消息,深圳市海柔创新智能科技集团股份有限公司(以下简称“海柔创新”)于2026年2月13日正式向港交所递交招股说明书,拟主板挂牌上市,高盛和中信证券担任联席保荐人。 成立于201...[详细]
-
 家庭安全正在蓬勃发展。越来越多的人拥有智能的门铃,警报器和门锁,但是AI与云技术一起,将彻底改变这些设备的工作方式。 这很大程度上归功于相机无处不在的普及。 如今,我们希望这项技术会出现在我们的设备上...[详细]
-
云安全日报220712:IBM Integration Bus集成解决方案发现执行任意代码漏洞,需要尽快升级
 IBM Integration Bus是IBM公司为各种规模、各种行业或各种复杂度的企业提供的一种后端系统集成解决方案。7月11日,IBM发布了安全公告,IBM Integration Bus集成解决...[详细]
-
 云梦级12月16日云梦级消息,QuestMobile数据显示,截止到2025年10月,典型新媒体平台APP去重活跃用户规模及月人均使用时长分别为11.49亿、3367.5分钟,同比分别增长了7.3%和...[详细]
-
云安全日报210122:华为云虚拟化平台发现远程代码执行漏洞,需要尽快升级
 FusionCompute是华为公司云操作系统基础软件,主要由虚拟化基础平台和云基础服务平台组成,主要负责硬件资源的虚拟化,以及对虚拟资源、业务资源、用户资源的集中管理。 1月21日,华为发布了安全更...[详细]
-
 当前版本的Docker包括swarm模式,用于本地管理称为swarm的Docker引擎集群。使用Docker CLI创建集群,将应用程序服务部署到集群以及管理集群行为。 Docker Swarm模式内...[详细]
-
AI时代怎么创业?全球云计算龙头主导的这场中国“创业加速器”值得一看
 11月20日消息,今年6月,亚马逊云科技与包括深圳天使母基金、上海临港科创投、启明创投、纪源资本、五源资本、高榕资本、金沙江创投、真格基金、梅花创投、香港科技园公司在内的28家创投与产业机构合作,共同...[详细]
- https://www.yli.ro/catalogsearch/result/?q=歌外推【tg:seogoogle987】,PkL
- https://www.sweat.com/collections/vendors?q=歌外推【tg:seogoogle987】,2UY
- https://yscc1986.net/search/歌外推【tg:seogoogle987】cb8
- https://www.pixiv.net/tags/歌外推【tg:seogoogle987】,84r
- https://www.springfieldlibrary.org/?s=歌外推【tg:seogoogle987】,Kx9
- https://www.teacherspayteachers.com/Browse/Price-Range/Free/Search:歌外推【tg:seogoogle987】,iOm
- https://www.xbiao.com/search/index?tpf&wd=歌外推【tg:seogoogle987】,QXh
- https://www.pacific-lifestyle.co.uk/search?sort=alphabetical&term=歌外推【tg:seogoogle987】,Ivc
- https://www.teamlab.art/es/?submit=歌外推【tg:seogoogle987】,9Gf
- https://www.posten-portal.de/search?query=歌外推【tg:seogoogle987】,f4x